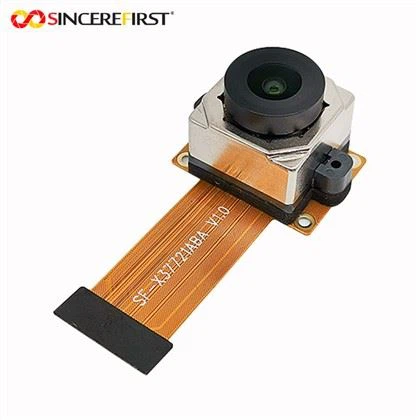
Undervattens 3D-fotografering är ett spännande område som kombinerar skönheten i undervattensvärlden med precisionen hos 3D-bildteknik. Raspberry Pi-kameran, känd för sin mångsidighet och prisvärdhet, kan vara ett kraftfullt verktyg för detta ändamål. Som leverantör av Camera Raspberry PI-produkter är jag här för att guida dig genom processen att använda Raspberry Pi-kameran för 3D-fotografering under vatten.


Förstå grunderna för 3D-undervattensfotografering
Innan du dyker in i de tekniska detaljerna är det viktigt att förstå principerna bakom 3D-fotografering under vatten. Till skillnad från traditionell 2D-fotografering fångar 3D-fotografering djupinformation utöver den vanliga tvådimensionella bilden. Detta uppnås vanligtvis genom att använda flera kameror eller en enda kamera med en specialiserad inställning för att skapa en stereoeffekt.
I en undervattensmiljö finns det ytterligare utmaningar som vattengrumlighet, ljusabsorption och tryck. Vatten absorberar olika våglängder av ljus i olika takt, vilket kan påverka bildens färg och klarhet. Grumlighet kan sprida ljus, vilket minskar bildens skärpa. Och det höga trycket under vattnet kräver att kameran är ordentligt skyddad.
Att välja rätt Raspberry Pi-kamera
Som leverantör av Camera Raspberry PI erbjuder vi en rad kameramoduler som är lämpliga för 3D-fotografering under vatten. DeRaspberry PI kameramodulär ett populärt val. Den har en högupplöst sensor som kan ta detaljerade bilder, vilket är viktigt för 3D-rekonstruktion.
Ett annat alternativ ärAmbarella kameramodul. Den här modulen är känd för sina avancerade bildbehandlingsmöjligheter, som kan hjälpa till att kompensera för effekterna av vatten på bilden. Det kan förbättra färgnoggrannheten och minska brus, vilket resulterar i tydligare och mer levande 3D-bilder.
Om du behöver autofokusfunktionalitet,Arducam 8mp autofokusär ett utmärkt alternativ. Autofokus är särskilt användbart i undervattensmiljöer där avståndet till motivet kan variera, vilket säkerställer att dina bilder alltid är i skarpt fokus.
Förbereda kameran för användning under vatten
När du väl har valt rätt kamera är nästa steg att förbereda den för användning under vatten. Du behöver ett vattentätt hölje för Raspberry Pi och kameran. Huset ska klara trycket på det djup du planerar att fotografera. Se till att höljet har ett tydligt fönster som är gjord av ett material som inte förvränger bilden.
Det är också viktigt att täta alla anslutningar ordentligt för att förhindra att vatten kommer in. Du kan behöva använda vattentäta kablar och kontakter. Överväg dessutom att använda en övertrycksventil i huset för att utjämna trycket inuti och utanför huset när du går ned och upp.
Konfigurera 3D-fotograferingssystemet
För 3D-fotografering under vatten behöver du vanligtvis ställa in ett stereokamerasystem. Detta innebär att man använder två kameror placerade på ett visst avstånd från varandra för att efterlikna hur mänskliga ögon uppfattar djup. Avståndet mellan kamerorna, känd som baslinjen, beror på vilken typ av motiv du vill fotografera och vattnets djup.
Du kan montera de två kamerorna på en styv ram för att säkerställa att de är parallella och korrekt inriktade. Ramen ska vara gjord av ett material som är resistent mot korrosion i undervattensmiljön, såsom rostfritt stål eller plast.
Kalibrera kamerorna
Kalibrering är ett avgörande steg i 3D-fotografering under vatten. Det handlar om att bestämma kamerornas inneboende och yttre parametrar. Inneboende parametrar inkluderar kameralinsens brännvidd, huvudpunkt och distorsionskoefficienter. Extrinsiska parametrar beskriver den relativa positionen och orienteringen för de två kamerorna i stereosystemet.
Det finns flera mjukvaruverktyg tillgängliga för kamerakalibrering. Du kan använda OpenCV-biblioteket, som tillhandahåller en uppsättning funktioner för kamerakalibrering. För att kalibrera kamerorna behöver du ett kalibreringsmönster, till exempel ett rutmönster. Placera kalibreringsmönstret i vattnet på olika avstånd och vinklar och ta bilder med båda kamerorna. Använd sedan kalibreringsmjukvaran för att beräkna kameraparametrarna baserat på dessa bilder.
Ta undervattens 3D-bilder
När kamerorna är kalibrerade är du redo att börja ta undervattens 3D-bilder. Se till att justera kamerainställningarna som exponering, vitbalans och fokus efter ljusförhållandena i vattnet.
När du tar bilderna, försök att hålla kamerorna så stadiga som möjligt. Du kan använda ett stativ eller en stabilisator för att minska kameraskakningar. Ta flera uppsättningar bilder från olika vinklar och avstånd för att få en heltäckande bild av undervattensscenen.
Bearbeta 3D-bilder
När du har tagit bilderna måste du bearbeta dem för att skapa en 3D-modell. Det finns flera mjukvaruverktyg tillgängliga för 3D-rekonstruktion, såsom MeshLab och Agisoft Metashape. Dessa verktyg använder stereobilderna för att beräkna djupinformationen och generera ett 3D-punktmoln eller mesh.
Bearbetningsstegen inkluderar vanligtvis funktionsextraktion, stereomatchning och 3D-rekonstruktion. Funktionsextraktion innebär att identifiera distinkta punkter i bilderna, såsom hörn och kanter. Stereomatchning hittar sedan motsvarande punkter i de två bilderna. Slutligen använder 3D-rekonstruktionsalgoritmen djupinformationen från stereomatchningen för att skapa 3D-modellen.
Tips för framgångsrik undervattens-3D-fotografering
- Belysning: Använd extern belysning för att belysa undervattensscenen. LED-lampor är ett populärt val eftersom de är energieffektiva och kan ge ett starkt, jämnt ljus.
- Ämnesval: Välj ämnen som har distinkta egenskaper och strukturer. Detta kommer att göra det lättare för 3D-rekonstruktionsprogramvaran att identifiera och matcha funktionerna i bilderna.
- Öva: Undervattens 3D-fotografering är en färdighet som tar tid att bemästra. Öva i en kontrollerad miljö, till exempel en simbassäng, innan du ger dig ut i det öppna vattnet.
Kontakta för upphandling och vidare diskussion
Om du är intresserad av att köpa någon av våra Camera Raspberry PI-produkter för undervattens 3D-fotografering, eller om du har några frågor eller behöver ytterligare vägledning, vill vi gärna höra från dig. Vårt team av experter är redo att hjälpa dig att välja rätt produkter och ställa in ditt undervattens 3D-fotograferingssystem.
Referenser
- Hartley, R., & Zisserman, A. (2003). Multiple View Geometri i Computer Vision. Cambridge University Press.
- Szeliski, R. (2010). Datorseende: Algoritmer och applikationer. Springer.
- OpenCV-dokumentation. (nd). Hämtad från den officiella OpenCV-webbplatsen.